


商業用広幅織機およびカーペット タイルの製造において、生産の収益性は、複雑なデザインを正確かつ再現可能に実行できるかどうかにかかっています。施設管理者やインテリアデザイナーは、大規模なフロアプランにわたって完璧な視覚的連続性を求めています。パターンの繰り返しが一貫していない場合、取り付け中に重大な位置合わせの問題が発生します。これは、大規模な商業展開において、高率の材料廃棄、不合格バッチ、および美的品質の低下につながります。ピクセル完璧な一貫性を達成するには、基本的な機械的セットアップを超えて取り組む必要があります。
現代を評価する グラフィックループタフティングマシンは 内部機構についての深い理解を必要とします。バイヤーは、サーボ駆動の糸送り、針棒の移動、デジタル マッピング ソフトウェアがどのように相互作用するかを分析する必要があります。高い生産速度でパターンの繰り返しを制御するには、これらのコンポーネントが完全に同期して動作する必要があります。
パターンの繰り返しは主に、個々のステッチごとに正確な糸の張力とパイルの高さを決定するサーボ給糸システムの同期によって制御されます。
横方向パターンの生成は、精密な針棒移動機構に依存しており、長時間の生産工程での機械的なドリフトを防ぐために堅牢なリニア アクチュエータが必要です。
デジタル パターン マッピング ソフトウェアは設計ファイルをマシンコードに変換しますが、実際の精度は機械的磨耗や糸の弾性を調整するための閉ループエンコーダのフィードバックに依存します。
高周波シフトにより当然 RPM が制限されるため、機器を評価する際、購入者は最大動作速度とパターン繰り返しの複雑さの間のトレードオフを考慮する必要があります。
キャリア素材 (裏地が織物か不織布か) の選択は、厳密なパターン公差を維持する機械の能力に直接影響します。
厳密なパターンの繰り返しを保持する機械の能力を評価するには、購入者はまず糸の配置とパイルの高さの変動の原因となる物理的メカニズムを理解する必要があります。ソフトウェア コマンドは、物理ハードウェアが正確に実行できない場合には失敗します。機械的剛性はパターン精度の基礎となります。安定した機械的ベースラインがないと、デジタル システムは常に過剰補正を行い、ステッチの配置が不安定になり、カーペットの表面に目に見える欠陥が生じます。
複雑なグラフィック パターンを実行する前に、オペレータは厳密な機械的ベースラインを確立する必要があります。これには、いくつかの厳密な調整手順が含まれます。
ダイヤルインジケータを使用して主軸のアライメントを確認し、高速回転時の振れがゼロであることを確認します。
バッキングフィードローラー張力ロードセルを校正して、機械の全幅にわたって均一な張力を保証します。
リニア ガイド レールに傷がないか、またはシフト機構に抵抗を引き起こす不適切な潤滑がないかどうかを検査します。
診断ターミナルを介して個々のサーボ モーターの応答時間をテストし、遅れているドライブを特定します。
個別またはグループ化されたサーボ モーターが、針に供給される糸の正確な量を制御します。古い機械システムは複雑なカム プロファイルとクラッチに依存していたため、設計の柔軟性が制限され、手動での再調整に何時間も必要でした。現代的な サーボ給糸タフティングマシンは、 これらの物理的な制限を無限のデジタル調整機能に置き換えます。これらのモーターはソフトウェアコマンドに即座に反応し、次のステッチに必要な糸の長さに合わせて回転速度を調整します。
サーボ駆動のローラーは、糸の送り速度をミリ秒単位で動的に変更することで、高、中、低のループを作成します。ソフトウェアが高ループを要求すると、サーボはローラーを加速します。これにより、余分な糸が針ゾーンに供給されます。逆に、送り速度を制限すると、糸がルーパーに対してしっかりと引っ張られ、低いパイルプロファイルが作成されます。この急速な加速と減速は、糸が切れたり、過度の張力スパイクを引き起こしたりすることなく行われなければなりません。
装置評価時にサーボ制御の粒度を評価します。シングルエンド制御では、個々の糸端に専用のモーターを割り当てます。これにより、最大限のパターン定義とデザインのすべてのピクセルに対する絶対的な制御が提供されます。スクロール ロール制御は、複数の糸を 1 つの駆動ローラーにグループ化します。これにより、個々のステッチの精度は制限されますが、機械的なセットアップが大幅に簡素化され、メンテナンスのオーバーヘッドが軽減されます。選択は、必要なパターン解像度と施設のメンテナンス能力に完全に依存します。
スライド針棒が基材上で横方向に移動し、複雑なデザインを作成します。これらのバーは、数百本の針を正確に位置合わせして保持します。ステッチ間を左右に移動することにより、ミシンは基本的なタフティングに典型的な直線的な列を分割します。この横方向の動きにより、ループパイル内に曲線、角度、複雑な幾何学的形状を作成することができます。
横方向のシフトと縦方向のバッキングフィードの組み合わせにより、パターンリピートの幾何学的基礎が作成されます。基材がミシン内を前進するにつれて、針棒が水平に移動します。これら 2 つの軸の同期により、すべての糸の房の正確な配置が決まります。どちらかの軸に躊躇があると、最終的なイメージが歪み、完全な円がギザギザの楕円形になってしまいます。
高精度リニアガイドとダイレクトドライブアクチュエーターを採用した機械をお探しください。これらのコンポーネントは、パターンの歪みの原因となる機械的なバックラッシュを最小限に抑えます。バックラッシュとは、可動部品間のわずかな機械的な遊びです。長期間の生産を続けると、わずか 1 ミリメートルのバックラッシュでも目に見えるパターンのドリフトが生じます。ダイレクトドライブシステムは中間リンケージを排除し、ソフトウェアが指示した位置で針棒を正確に停止させます。
一次裏地生地に絶対的な均一な張力を維持することが厳密に必要です。この生地は、タフト構造全体のキャリア材料として機能します。スパイクローラーによって引っ張られ、タフティングゾーンを連続的に移動します。張力が機械の幅にわたって変化すると、パターンが歪みます。針貫通力に関係なく、送り速度は完全に一定に保たれなければなりません。
異なるキャリアウェブは針の貫通と独自に相互作用し、寸法安定性に影響を与えます。織られたポリプロピレンは引張強度が高く、引き裂きに強いです。ただし、その堅固なグリッド構造により、針が進入する際に針がわずかに偏向し、ステッチに小さな不規則性が生じる可能性があります。不織布ポリエステルはより均一な表面を提供します。針の通過がスムーズになり、寸法安定性が向上するため、非常に詳細なグラフィック パターンに最適です。
バッキング張力のわずかな変動でも、パターンの繰り返しが伸びたり縮んだりする可能性があります。これにより、タイル間の一致性が損なわれます。張力が急激に高まると、裏地が伸びます。機械はパターンを引き伸ばされたキャンバスにタフトします。張力が解放されると、裏地が収縮し、パターンが圧縮されます。これにより、施工中にカーペットタイルの位置を調整することができなくなり、材料の不合格率が大幅に高まります。
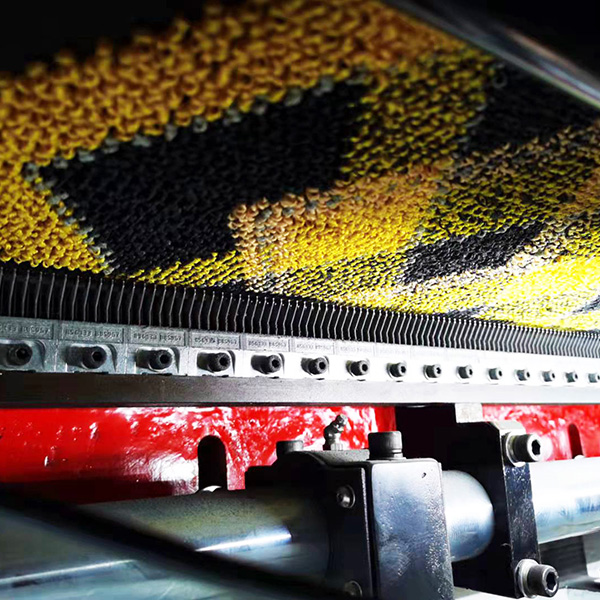
現代のタフティングは機械式カムではなくデジタル インターフェースに完全に依存しています。ソフトウェアは頭脳として機能し、芸術的なデザインを正確な機械の動きに変換します。工場現場でのパターン欠陥のトラブルシューティングには、この変換プロセスを理解することが必要です。
CAD ソフトウェアは、ラスターまたはベクター設計を特定のマシン コマンドに変換します。デザイナーは標準のグラフィック形式を使用してパターンを作成します。タフティング ソフトウェアは、このデザインにグリッドをオーバーレイします。グリッド上の各ピクセルは、特定のステッチ速度、パイル高さ、および横方向のシフト距離に対応します。ソフトウェアは、このデータをサーボ モーターの実行コードの連続ストリームにコンパイルします。
マシンのオンボード プロセッサは、バッファリング遅延なしに高密度データを処理する必要があります。複雑なグラフィック ループでは、1 分間に数百万回の計算が必要になります。 1000x1000 ピクセルのビットマップは、100 万個の個別のステッチ コマンドに変換されます。プロセッサーに遅れが生じると、物理マシンは指示を待つ必要があります。これにより、裏送りや針ストローク時にマイクロスタッターが発生します。これらのスタッターは、完成したカーペットに目に見える水平線やパターンの不具合として現れます。
ロータリーエンコーダとリニアエンコーダは、主軸、針棒、裏送りローラーの実際の物理的位置を監視します。エンコーダは動きを追跡する高精度センサーです。これらは、位置データの一定のストリームを中央プロセッサに送り返します。このデータにより、機械部品が実際に指令された位置に移動したかどうかが確認されます。
システムはこのリアルタイム データを使用してサーボ コンポーネントを微調整します。この閉ループ フィードバックにより、数学的パターンの繰り返しが維持されます。機械的摩耗、温度変動、糸の弾性を自動的に補正します。バッキングフィードローラーが10分の1ミリメートルずれたことをエンコーダーが検出すると、プロセッサーが実際のバッキング位置に合わせて糸送り速度を瞬時に調整し、パターンの歪みを防ぎます。
監視対象のコンポーネント |
エンコーダの種類 |
故障の症状 |
システム修正アクション |
|---|---|---|---|
メインドライブシャフト |
アブソリュートロータリー |
針タイミングが合わない |
軸角度に合わせてサーボの送りタイミングを調整 |
針棒シフター |
高解像度リニア |
ギザギザの斜線 |
次のストロークの前にアクチュエータの位置を微調整します |
バッキングフィードローラー |
インクリメンタルロータリー |
パターン伸び縮み |
ローラーの回転数を変更して生地の張力を一定に維持します |
糸送りサーボ |
統合モーターエンコーダー |
杭の高さが一貫していない |
糸の抵抗を克服するためにトルクを増減します。 |
さまざまなマシンモデルを比較するためのフレームワークは、単なるスペックシートではなく、生産結果に焦点を当てる必要があります。理論上の速度が実際の効率に反映されないことがよくあります。購入者は、継続的な産業運転下で厳しい公差を維持できる能力に基づいて機器を評価する必要があります。
業界で許容されるパターンの伸びや収縮の許容誤差は非常に厳しいです。 100 フィートの標準ロール長にわたって、パターンの差異は通常 0.5 インチ未満にとどまる必要があります。この公差を超えると、設置場所でのパターンマッチングが不可能になります。機械は、環境条件や糸のロットが変化しても、毎日この許容誤差を一貫して維持する必要があります。
針床の全幅にわたって厳密な繰り返しを維持する機械の能力をテストします。エッジ間の一貫性は、マシンの品質を示す主な指標です。パターンの中心は正確でも、端が歪んでいる場合は、針棒の構造的剛性が不足しています。また、裏紙送りローラーの張力が不均一であることも示します。構造の完全性を検証するために、テスト実行の両端と中央から採取した物理サンプルを要求します。
生産ラインに専用のループ マシンが必要か、それともレベル カット ループ (LCL) システムが必要かを評価します。専用のループ マシンは効率が高く、機械的にはシンプルです。 LCL システムはカットパイル要素を統合し、先進的な現代的な美学を実現します。優れた設計の柔軟性を提供しますが、大幅に多くのメンテナンスと慎重な校正が必要になります。
必要となる追加の機械的複雑性を分析します。 模様付きループカーペット機械 は、カットパイルテクスチャーを生成する役割も果たします。ルーパーとナイフのタイミングの同期は、マシン上で最も重要な調整になります。ルーパーが糸をキャッチし、同期したナイフの刃がルーパーを滑らせて糸をカットします。システムは、特定のループを選択的に切断し、他のループはそのままにしておく必要があり、すべて高速で行わなければなりません。ナイフの位置がずれていると、糸がほつれたり、ルーパーに対して鈍くなったり、完全に切れなかったりして、デザインの質感のコントラストが台無しになります。
ミシンの回転数と針棒移動の頻度との逆関係を解析します。非常に複雑なパターンをマシンの最大速度で実行することはできません。横方向のずれが大きい場合は、ストローク間で針棒をさらに移動させる必要があります。針がバッキングを貫通する前に、シフト機構が目標位置に到達するのに十分な時間を与えるために、メインシャフトは減速する必要があります。
非常に複雑な、複数のパイル高さのグラフィック ループでは、糸切れや機械的故障を防ぐために、より低い動作速度が必要です。パターンの許容速度を超えて機械を強制的に回転させると、糸が切れたり、針が曲がったり、自動停止が発生したりします。このダウンタイムにより、知覚される速度の利点が無効になります。
パターンの種類 |
シフト周波数 |
杭高さの変化 |
最適な生産速度 |
|---|---|---|---|
基本的な線形ループ |
ゼロ(直線縫い) |
ユニフォーム |
高 (最大 RPM) |
シンプルな幾何学模様 |
低 (1 ~ 2 段階) |
高/低デュアル |
中~高 |
複雑で有機的なグラフィック |
高(多段ワイドシフト) |
マルチレベル(無限) |
中~低 |
複雑な LCL グラフィック |
高い |
カットとループの混合 |
低 (ナイフのタイミングが必要) |
機械のねじ切りプロセスとデジタル パターン切り替え機能の効率を評価します。何千もの針に手作業で糸を通すのは多大な労力を要します。人間工学に基づいた糸の取り回しとアクセスしやすい針棒を備えて設計された機械は、ダウンタイムを大幅に削減します。デジタル切り替えでは、制御端末を数回クリックするだけで、機械的な再調整を行わずに新しい張力プロファイルが即座にロードされます。
新しいロールの開始時に機械がどのくらい早く安定したパターンの繰り返しを達成するかを評価します。収益性を確保するには、「ヘッドエンド」の無駄を最小限に抑えることが必要です。一部の機械では、裏地の張力が安定してパターンが揃うまでに、数ヤードのタフティングが必要です。高度なシステムは、プリテンションアルゴリズムを使用して、カーペットの最初のインチが厳密な寸法公差を満たすことを保証し、無駄な糸とバッキングを年間で数千ドル節約します。
購入後のパターンの整合性を脅かす運用上の現実とメンテナンスの課題に対処します。最先端のタフティングマシンでも、メンテナンスが不十分だとパターンのドリフトが発生します。糸の供給と機械的摩耗を事前に管理することで、コストのかかる生産エラーを防ぎます。
クリールに起因する糸張力の変動により、糸がサーボフィードに到達する前にパターンが歪みます。クリールはヤーンコーンを保持します。 1 つのコーンが他のコーンよりも大きな抵抗で巻き戻されると、サーボ モーターはそれを引っ張るためにさらに力を入れなければなりません。これにより、特定のステッチの最終的なパイルの高さが変化し、カーペットに目に見える縞が生じます。
高度なクリール張力装置と糸経路の定期的な校正の必要性を指定します。オペレーターは、複雑なグラフィック実行を開始する前に、クリール全体の張力の均一性を確認する必要があります。次のクリール管理手順を実行します。
摩擦の蓄積を防ぐために、クリール構造全体に静電気防止糸ルーティング チューブを取り付けます。
空気圧テンショナーを使用して、すべての糸の端に均一な抗力を加えます。
デジタル テンション メーターを使用して毎週引っ張りテストを実施し、故障したテンショナーを特定します。
糸のほつれや切れを防ぐために、磨耗したセラミックアイレットはすぐに交換してください。
高速運転を続けると、給糸ローラーの摩擦面が劣化し、変速機構に遊びが生じます。カーペット糸の研磨性により、サーボ ローラーのグリップ コーティングが徐々に磨耗します。ローラーのグリップが失われると、糸が滑ってしまいます。サーボモーターは回転しますが、適切な量の糸が供給されず、パターンの繰り返しが崩れます。
ローラーの再表面仕上げとアクチュエーターの潤滑に重点を置いた厳密な予防メンテナンス スケジュールを確立します。パターン欠陥が検査フレームに現れるまで待ってはいけません。指定された 1 時間間隔でフィード ローラーを交換または再コーティングします。金属同士の摩耗を防ぐために、リニア ガイドには十分に潤滑を行ってください。交換部品の入手可能性とローカル サービス サポートに基づいてベンダーを評価します。
機械的な調整に慣れているオペレーターは、ソフトウェアによるパターンのドリフトのトラブルシューティングに苦労する場合があります。古い機械では、パターンを修正するにはレンチを回すかカムを調整する必要がありました。最新のグラフィックタフティングでは、パターンを修正するにはエンコーダーのログを分析し、デジタル張力プロファイルを調整する必要があります。これにはまったく異なるスキルセットが必要です。
特定の CAD-to-Machine ソフトウェア環境に関するベンダー提供の包括的なトレーニングを義務付けます。オペレーターは、エラー コードを読み取り、センサー データを解釈する方法を理解する必要があります。彼らは、ピクセルからステッチへのマッピングをその場で調整する方法を知る必要があります。オペレーターの教育に投資することで、機械のダウンタイムが直接的に削減され、壊滅的な材料の無駄が防止されます。
グラフィック ループ タフティング マシンのパターンの繰り返しを制御する能力は、デジタル マッピング ソフトウェア、物理的なサーボ ヤーン フィード、キャリア素材の寸法安定性の統合に完全に依存しています。機械的剛性が基礎となります。精密なサーボ制御により設計を実行します。閉ループフィードバックにより長期的な精度が保証されます。 3 つの要素がすべて調和して機能しないと、パターンのドリフトが避けられません。
閉ループエンコーダフィードバック、ニードルシフト用の堅牢なリニアアクチュエータ、最大動作速度での繰り返し公差に関する透過的なデータを提供するメーカーを優先します。理論上の最大値を超えて、持続的な現実世界のパフォーマンス指標に焦点を当てます。
特定の非常に複雑なパターン ファイルを実行するライブ デモンストレーションをリクエストして、繰り返しの精度とバッキング テンションの安定性を確認します。
設計チームと一緒にマシンのソフトウェア インターフェイスを監査し、サードパーティ ソフトウェアを使用せずにピクセルからステッチへの変換を実行できることを確認します。
サーボフィードローラーとリニアアクチュエーターの設置直後に、厳格な予防保守ベースラインを確立します。
商業生産を開始する前に、すべての主要な機械オペレータに必須のデジタル トラブルシューティング トレーニングを実施します。
A: 機械式スクロール マシンは、物理的なカム、クラッチ、ギアを使用して糸を引っ張るため、デザインが固定された繰り返し長さに制限されます。サーボ給糸タフティング機は、これらを個別のソフトウェア制御のサーボ モーターに置き換えます。これにより、機械部品を交換することなく、正確な糸の供給、無限のパターンの柔軟性、瞬時のデジタル切り替えが可能になります。
A: パターンのドリフトは通常、裏地の張力が一貫していないことが原因で発生し、生地が伸びたり圧縮されたりします。その他の原因には、クリールからの糸の弾性の変化、針棒シフターのバックラッシュを引き起こす機械的磨耗、またはプロセッサに正確な位置データを報告できないエンコーダの故障などが含まれます。
A: パイルの高さはサーボ給糸ローラーによってデジタル的に制御されます。ローラーは、高ループの場合は加速して余分な糸を送り、低ループの場合は減速して糸を制限します。この動作は針のストロークとルーパーの噛み合いと完全に同期し、ミリ秒単位で正確に必要な高さを形成します。
A: はい、この機械は両方の用途に適した連続ロール製品を製造します。ただし、パターンの繰り返し制御の厳密さが成功を左右します。カーペット タイルには、設置中に個々の正方形が完全に揃うように、絶対的な寸法安定性と完璧なパターンの繰り返しが必要です。 Broadloom は、マイナーなパターンの伸びに関しては若干寛容です。
A: 専用ループマシンではできません。ただし、レベル カット ループ (LCL) マシンは、同期ナイフを備えた特殊なルーパーを利用します。これらのシステムは、ソフトウェア コマンドに基づいて特定のループをカットパイルに変換します。これによりテクスチャの多様性が高まりますが、機械的な複雑さとメンテナンスが大幅に増加します。
A: 基本的なタフティング マシンは 1000 RPM を超える場合がありますが、複雑なグラフィック ループは通常 400 ~ 700 RPM で実行されます。機械部品が正確な目標位置に到達するまでに時間がかかるため、幅の広い横方向の針棒移動や頻繁な高/低パイル移行を実行すると、最高速度が大幅に低下します。
A: 針棒を横方向に動かすと、標準的な直線状のタフティング列が分割されます。編み目の間を左右にずらすことで、糸を斜めに配置することができます。これにより、デザイナーは単純な直線のテクスチャを超えて、ループパイルに滑らかな曲線、鋭角、複雑な幾何学的形状を作成することができます。